Как построить план скоростей и ускорений кривошипно-ползунного механизма
Коротко. План скоростей строят от ведущего звена: скорость конца кривошипа известна по модулю (ω₁·lOA) и направлена перпендикулярно кривошипу, скорость ползуна складывается из неё и вращения шатуна вокруг конца кривошипа. Отрезки плана в масштабе μᵥ дают модули скоростей, отрезок ab — относительную скорость, а делённый на длину шатуна — его угловую скорость. План ускорений строят так же, только у каждого вращения две составляющие: нормальная и касательная.
Посчитать свои числаКомпрессор, насос, двигатель внутреннего сгорания — внутри у них один и тот же механизм: кривошип вращается, шатун передаёт движение на ползун, ползун ходит по прямой. С него начинают кинематический анализ в курсовом, и на нём удобнее всего понять, что такое план скоростей и зачем он нужен.
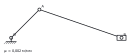
Кривошип длиной 80 мм вращается с постоянной угловой скоростью 50 рад/с, шатун — 174 мм, ось ползуна проходит через ось кривошипа. Найдём скорости и ускорения в положении, где кривошип повёрнут на 45 ° от оси x: это данные задачи о компрессоре из методички КубГАУ.
Дано
Расчётная схема
Разбор по шагам
- 1
Скорость конца кривошипа
Ось x ведём вправо от оси кривошипа O, начало отсчёта — точка O, ось y — вверх: так стоят оси на схеме, и в них же заданы опоры и направляющие. Кривошип вращается вокруг неподвижной точки O, поэтому скорость его конца A направлена перпендикулярно OA в сторону вращения.
Модуль — произведение угловой скорости на длину. Это единственная скорость, которую мы знаем сразу: всё остальное достраивается от неё, группа за группой, в порядке формулы строения.
Скорость точки A4,00 м/сТочка A движется со скоростью 4,00 м/с перпендикулярно кривошипу.
- 2
Векторное уравнение для ползуна и план скоростей
Точка B принадлежит сразу шатуну и ползуну. Как точка шатуна она движется вместе с A и ещё вращается вокруг A — относительная скорость vBA перпендикулярна AB. Как точка ползуна она может двигаться только вдоль направляющей, то есть вдоль оси x.
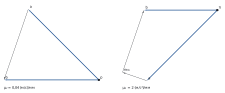
Отсюда построение: из полюса p откладываем вектор pa, через его конец проводим прямую перпендикулярно AB, через полюс — прямую вдоль оси x. Пересечение даёт точку b. Масштаб плана 0,040 м/с/мм в миллиметре — из ряда стандартных, чтобы самый длинный вектор лёг на лист удобной длиной.
Скорость ползуна3,80 м/сОтносительная скорость BA2,99 м/сПолзун движется со скоростью 3,80 м/с, шатун относительно точки A — 2,99 м/с.
- 3
Угловая скорость шатуна
Относительная скорость vBA — это вращение шатуна вокруг точки A, и делить её на длину шатуна значит получить его угловую скорость. Направление читается по плану: переносим вектор ab в точку B и смотрим, куда он поворачивает шатун вокруг A.
Именно ω₂ потом понадобится дважды: в нормальном ускорении шатуна на плане ускорений и в моменте сил инерции при силовом расчёте.
Угловая скорость шатуна17,19 рад/сШатун вращается с угловой скоростью 17,19 рад/с.
- 4
План ускорений и ускорение ползуна
Кривошип вращается равномерно, поэтому у точки A только нормальное ускорение — к центру O, по модулю ω₁²·lOA. У вращения шатуна вокруг A две составляющие: нормальная вдоль BA, к точке A (её модуль известен — ω₂²·lAB), и касательная перпендикулярно BA (её модуль неизвестен).
Ползун снова ограничивает направление: его ускорение — вдоль оси x. Строим из полюса π вектор πa, от него нормальную составляющую, через её конец — прямую касательной, через полюс — прямую вдоль x; пересечение — точка b. Масштаб плана ускорений 2,0 м/с²/мм в миллиметре.
Ускорение ползуна147,2 м/с²Угловое ускорение шатуна757,9 рад/с²Ползун разгоняется с ускорением 147,2 м/с²; касательная составляющая 131,9 м/с² даёт угловое ускорение шатуна 757,9 рад/с².
Планы и положения механизма
Посчитайте свои числа
Ниже — тот же калькулятор, что и в разделе «Рычажный механизм», уже заполненный данными примера. Поменяйте длину или нагрузку и нажмите «Рассчитать» — получите свои эпюры и полный ход решения.
Почему план скоростей строят, а не считают по формулам
Для кривошипно-ползунного механизма есть замкнутые формулы скорости и ускорения ползуна — через угол кривошипа и отношение длин. Но уже для кулисного или шестизвенного механизма таких формул нет, а план строится одинаково для любого механизма II класса: группа за группой, по векторным уравнениям с одним неизвестным направлением на каждое слагаемое.
Поэтому в курсовом план — не иллюстрация, а сам способ решения, и проверяют его по масштабу и длинам отрезков. Калькулятор считает те же векторные уравнения аналитически и рисует план в масштабе из ряда стандартных — его можно переносить на лист.
Источник: Плешаков В. Н. и др. Теория механизмов и машин: курсовое проектирование. КубГАУ, 2013, с. 60–61.
Где обычно ошибаются
Скорость ползуна направляют перпендикулярно шатуну
Перпендикулярно AB идёт только относительная скорость vBA. Сам ползун движется по направляющей — вдоль оси x, и именно эта прямая замыкает план.
Забывают нормальное ускорение шатуна
У вращения вокруг A две составляющие ускорения. Без нормальной 51,4 м/с² план не замкнётся там, где нужно, и ускорение ползуна выйдет неверным.
Путают единицы при умножении на длину
Длины на схеме в миллиметрах, а скорость считается в м/с: длину кривошипа в формуле переводят в метры. Без этого скорость вышла бы в тысячу раз больше.
Частые вопросы
Как выбрать масштаб плана скоростей?
Масштаб — из ряда стандартных значений, чтобы самый длинный вектор занял на листе удобную длину. Калькулятор подбирает его сам и пишет на плане.
Почему скорость точки A перпендикулярна кривошипу?
Кривошип вращается вокруг неподвижной точки O, а у любой точки вращающегося тела скорость направлена по касательной к окружности, то есть перпендикулярно радиусу.
Зависит ли ответ от направления вращения кривошипа?
Модули скоростей и ускорений в этом положении — нет, меняются направления векторов. Но крайние положения, рабочий ход и нумерация 12 положений от направления зависят, поэтому в конструкторе его выбирают явно.
Можно ли посчитать свой механизм с другими размерами?
Да: откройте шаблон кривошипно-ползунного механизма в конструкторе, поменяйте длины и угловую скорость — ответ, схема и планы скоростей и ускорений бесплатно.
Конструктор механизма →